PROJECT EDGE / 受限算力 · 真实任务
现场断网端侧作业,
回到基地技能迭代
让机器人独立完成现场任务,
让一次失败成为下一次改进的依据。
EDGE 是一套跑在受限算力上的端侧机器人系统。现场断网时,设备靠本地技能包独立作业;回到基地联网后,大模型分析现场记录、改进技能包,再交回端侧验证。
从 01 开始看旅程Jetson Orin Nano Super 8GB · SO-101 · SmolVLA
端侧离线实录4 cm / FIELD
2026.10 · 演示预览
PROJECT EDGE / 受限算力 · 真实任务
让机器人独立完成现场任务,
让一次失败成为下一次改进的依据。
EDGE 是一套跑在受限算力上的端侧机器人系统。现场断网时,设备靠本地技能包独立作业;回到基地联网后,大模型分析现场记录、改进技能包,再交回端侧验证。
从 01 开始看旅程Jetson Orin Nano Super 8GB · SO-101 · SmolVLA
四段旅程 / 从示教到再次验证
点选一段,切换下方视频与说明
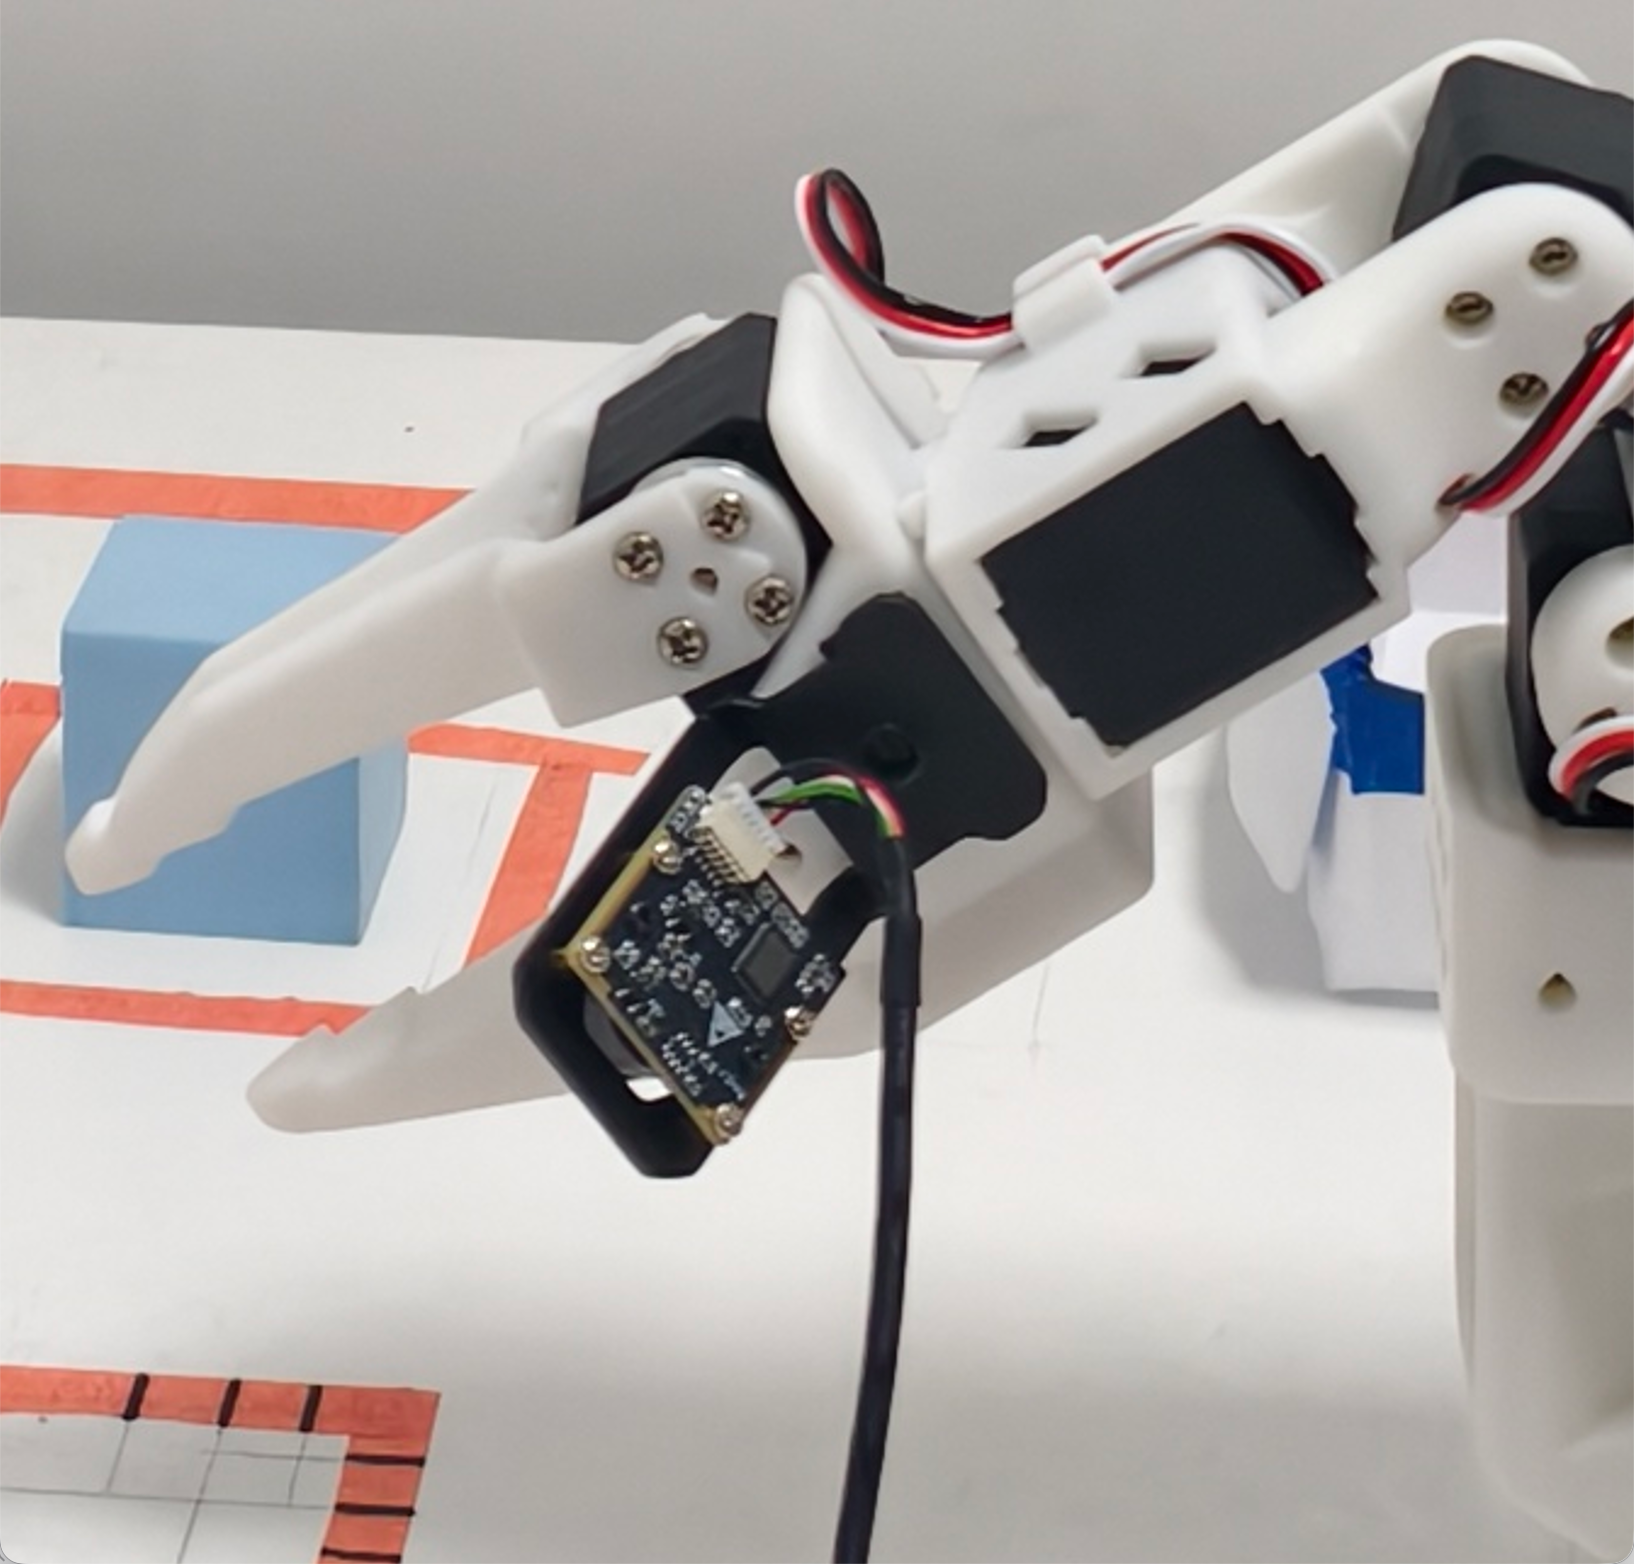
侧面机位静图 · 夹爪与腕部摄像头
旅程 01 · 基地联网 / 示教与技能生成
人操作示教臂完成数据采集。基地的大模型据此教技能、编写技能包,再把技能包交给端侧设备带去现场。
端侧带走的是一份可执行、可检查的技能包。云端大模型不进入现场的实时控制。
示教录屏尚未拍摄。左侧是侧面机位静图,只展示夹爪与腕部摄像头,不是示教过程。